Minirobotar i kroppen – hur små är de egentligen?
Kamerakapslar används redan i vården. Robotar som kan simma till en tumör och lämna medicin där är fortfarande forskning.
De största är ungefär som en vitaminkapsel, de minsta mindre än en blodkropp. Men storleken säger inte allt. För att en minirobot ska bli ett medicinskt verktyg måste läkaren kunna styra den, se var den befinner sig – och veta vad som händer när uppdraget är klart.
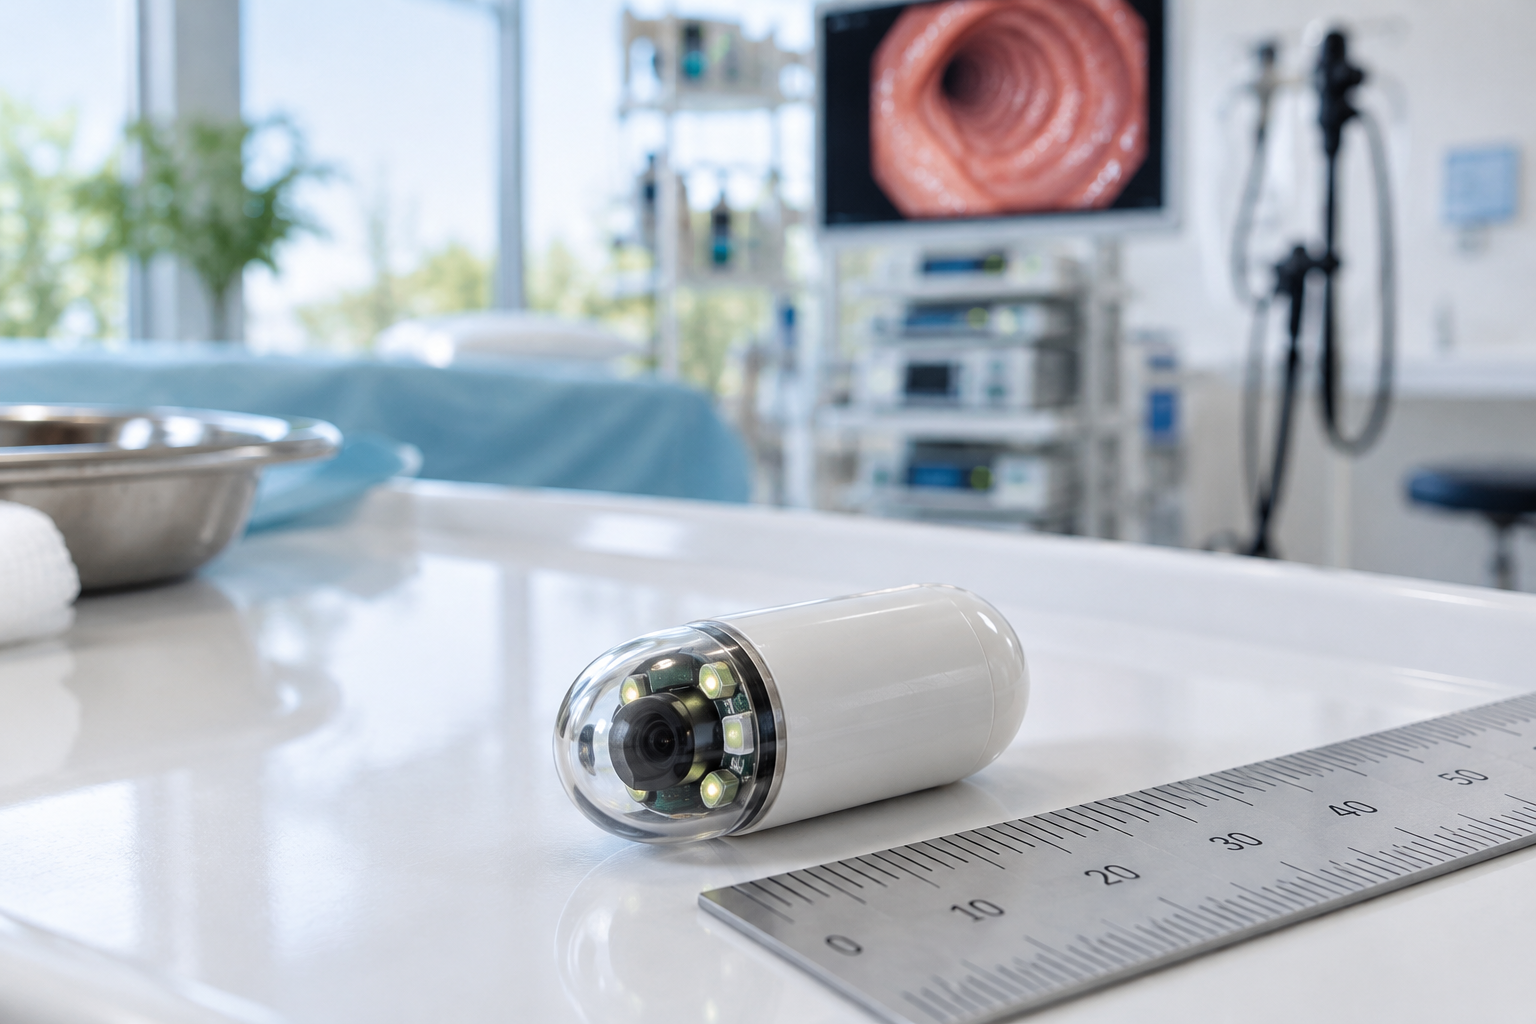
Patienten sväljer en kapsel med vatten. Inuti finns kamera, belysning, batteri och elektronik som skickar bilder till en mottagare utanför kroppen. Under färden genom mag-tarmkanalen fotograferar den slemhinnan. Senare granskas bilderna efter exempelvis blödningar eller förändringar som kan tyda på sjukdom.
Detta är inte en framtidsvision. Kapselendoskopi har använts kliniskt sedan början av 2000-talet och är särskilt värdefull när läkaren behöver undersöka tunntarmen, dit vanliga endoskop inte når lika enkelt.
Men är kapseln en robot? Inte nödvändigtvis. De vanliga modellerna åker huvudsakligen med tarmens egna rörelser. De kan inte själva stanna vid en misstänkt förändring, ta ett vävnadsprov eller välja väg.
Just där går en viktig gräns i berättelsen om minirobotar. Det finns redan små medicintekniska apparater inne i patienter. Det finns också experimentella maskiner som kan styras, gripa eller transportera ämnen. Däremellan återstår ett stort utvecklingsarbete.
Från vitaminkapsel till blodkropp
Ordet minirobot täcker föremål i helt olika storleksklasser. En vanlig kamerakapsel för tunntarmen är omkring 11 millimeter bred och 26 millimeter lång, med variationer mellan modeller. Den är alltså liten jämfört med ett kirurgiskt instrument, men enorm jämfört med kroppens celler.
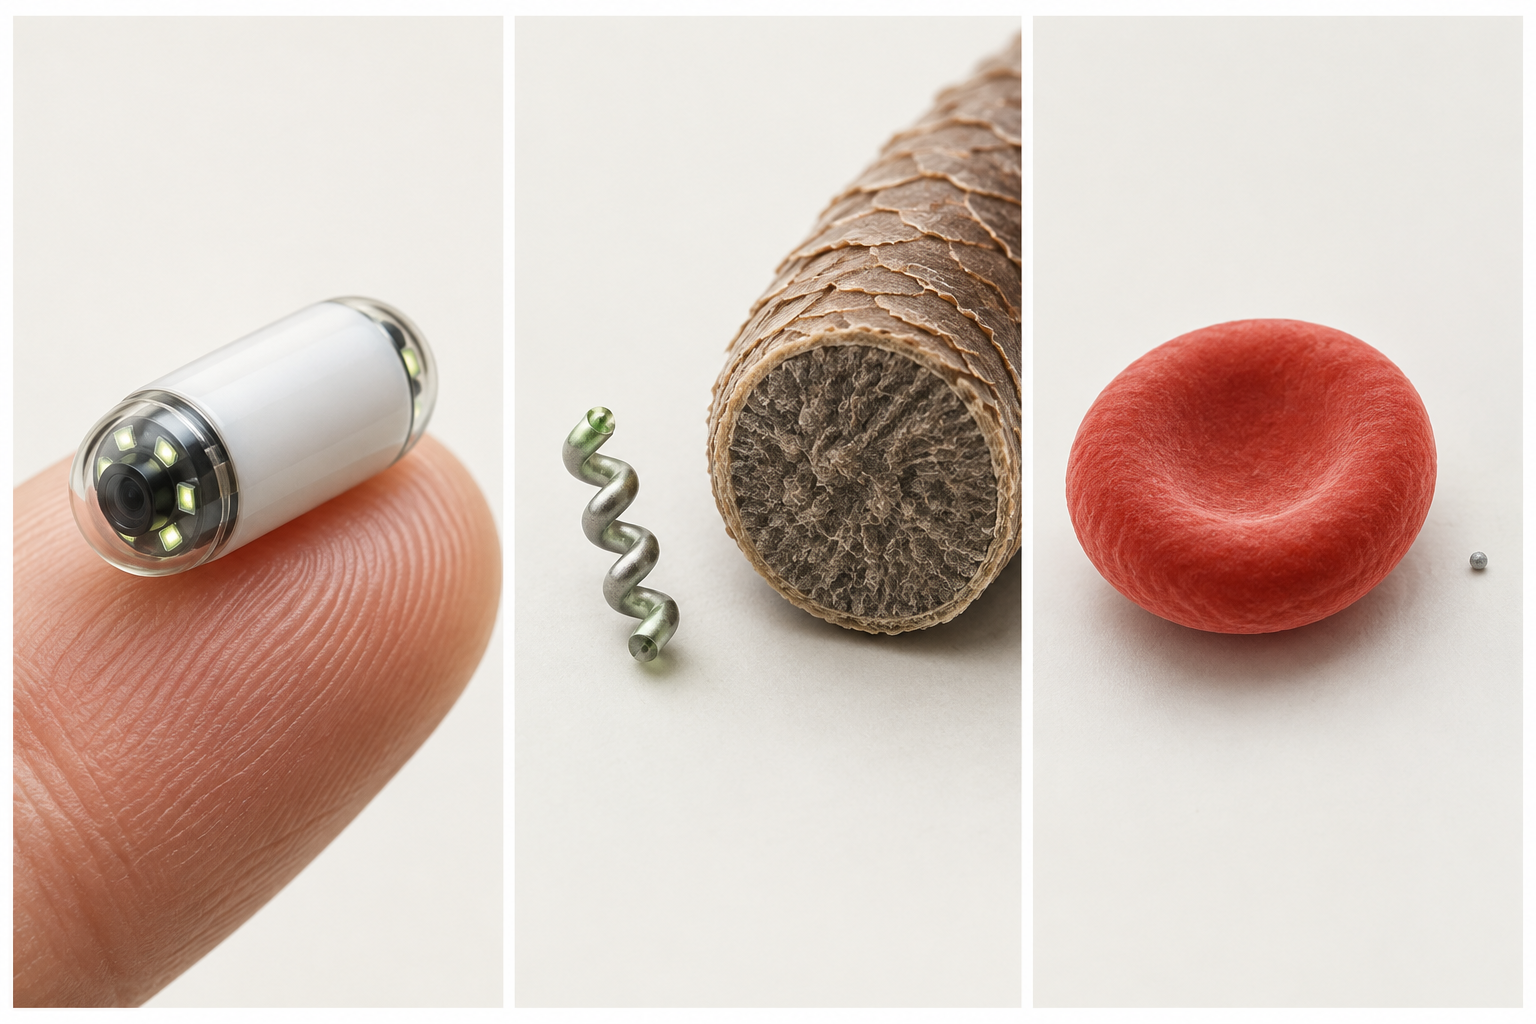
Millimeterrobotar kan vara någon millimeter stora och exempelvis ha formen av en liten spiral, ett vikbart föremål eller en mjuk gripare. De får plats i vissa kroppshåligheter och större kanaler. Att de är små betyder däremot inte att de kan färdas säkert genom vilka blodkärl som helst.
Mikrorobotar mäts i mikrometer, tusendels millimeter. I forskningen finns konstruktioner från några få till hundratals mikrometer. Ett mänskligt hårstrå är ofta ungefär 50–100 mikrometer tjockt. En röd blodkropp är cirka 7–8 mikrometer i diameter.
Nanorobotar är ett ännu mer svåravgränsat begrepp. En nanometer är en miljondels millimeter, och en del konstruktioner är tiotals eller hundratals nanometer stora. Men i den skalan handlar det ofta om molekylära strukturer eller partiklar som reagerar på sin omgivning, inte om självgående maskiner med dator, motor och navigering.
Mindre betyder inte automatiskt smartare. Ju mindre apparaten blir, desto svårare blir det att ge den energi, styra den och hitta den igen.
En läkemedelspartikel som samlas i en vävnad är därför inte automatiskt en robot. En användbar fråga är: kan konstruktionen utföra en kontrollerad rörelse eller handling, och hur bestäms när och var det sker?
Storleken måste också passa uppgiften. En kapsel kan bära kamera och radio. En robot i cellstorlek kan kanske bära en liten mängd läkemedel, men inte samma utrustning. Konstruktionerna löser olika problem, snarare än att vara olika generationer av samma maskin.
Vad finns faktiskt i sjukvården?
Kamerakapseln är den tydligaste etablerade släktingen till framtidens medicinska robotar. Den kan exempelvis hjälpa till att hitta en blödningskälla i tunntarmen när andra undersökningar inte har gett svar. Patienten slipper en lång slang genom hela det område som ska avbildas.
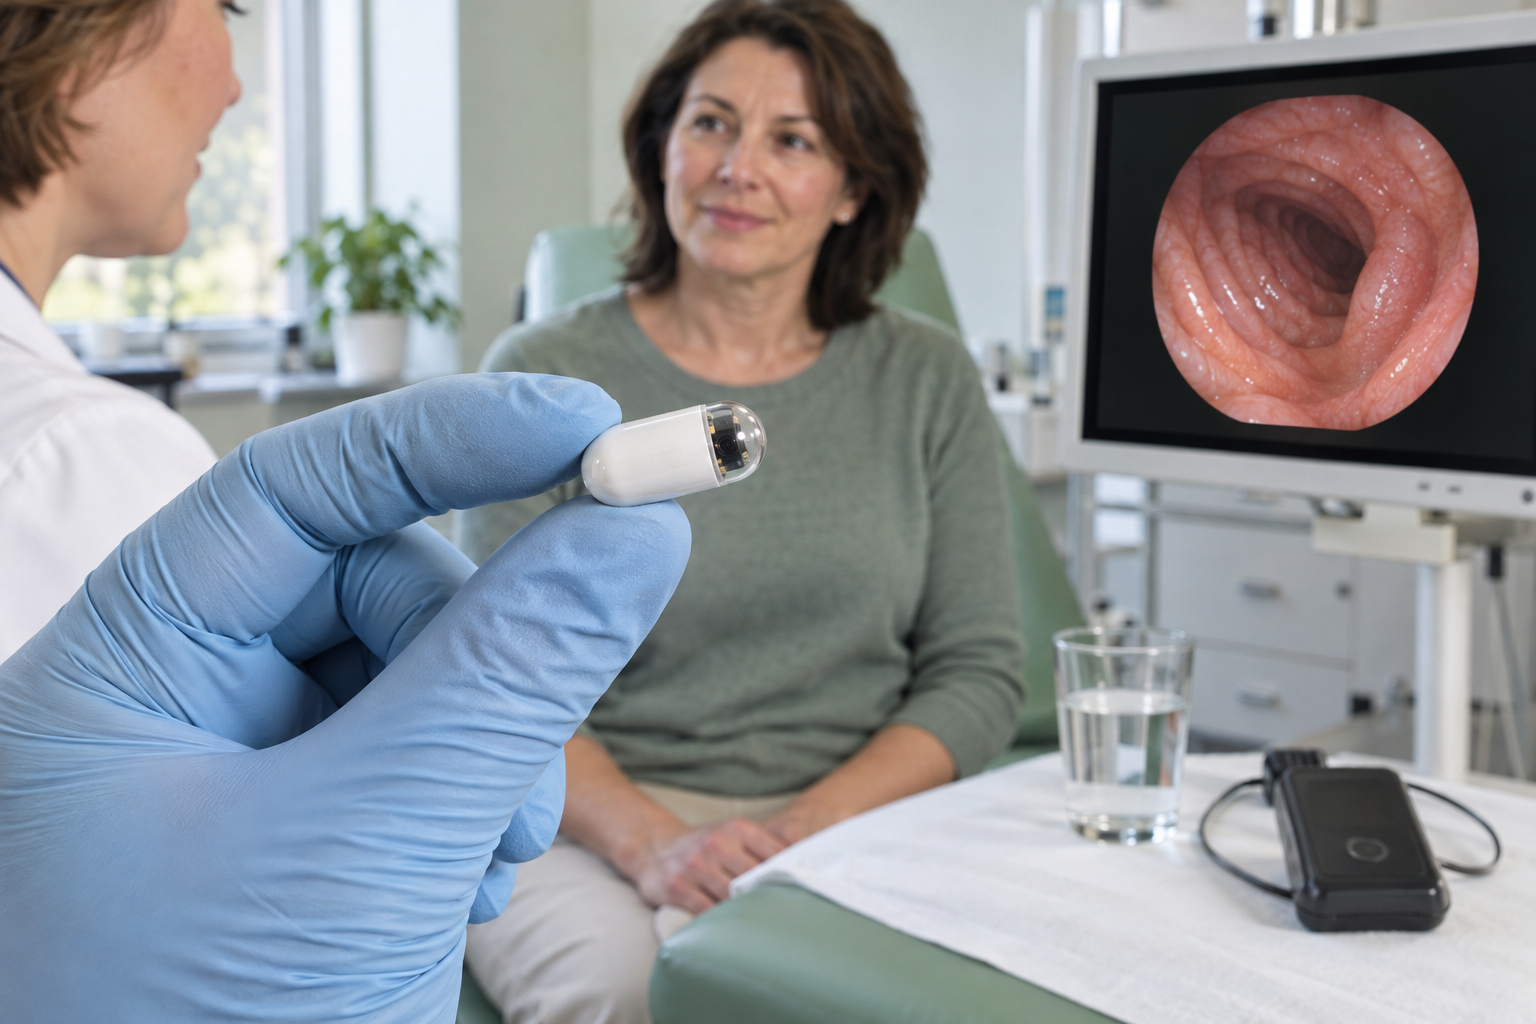
Begränsningarna är betydande. En vanlig kapsel kan inte spola rent, ta biopsier eller behandla en blödning. Bilderna påverkas av hur väl tarmen har förberetts och hur kapseln passerar. Finns en förträngning kan kapseln fastna. Därför behöver vården bedöma risken före undersökningen och ibland först kontrollera passagen med en särskild testkapsel.
Magnetiskt styrd kapselendoskopi tar ytterligare ett steg. En magnet utanför kroppen påverkar en magnet i kapseln, så att undersökaren kan ändra dess riktning och position. Sådana system används kliniskt på vissa håll, framför allt för undersökning av magsäcken. Tillgång och godkända användningsområden varierar mellan länder och system.
Magsäcken är en relativt rymlig hålighet där det går att skapa utrymme för inspektion genom att patienten dricker vatten. Men magnetstyrning gör inte kapseln likvärdig med ett vanligt gastroskop i alla avseenden. Behövs ett vävnadsprov eller behandling kan ytterligare en undersökning fortfarande krävas.
Även robotassisterade katetrar och kirurgiska instrument används i sjukvården. De kan ge mycket precis rörelse inne i kroppen, men sitter vanligtvis ihop med utrustning utanför patienten. De är inte frisimmande mikrorobotar.
Den avgörande nulägesbilden är alltså denna: vården har sväljbara kameror och vissa styrbara kapslar. Fria mikrorobotar som rutinmässigt navigerar i blodomloppet, söker upp en tumör och behandlar den är däremot inte etablerad sjukvård.
Hur får man en mikrorobot att röra sig?
Föreställ dig en spiral som är kortare än bredden på ett hårstrå. Lägg den i en vätska och utsätt den för ett roterande magnetfält. Om spiralen innehåller lämpligt magnetiskt material kan den börja rotera och skruva sig fram.
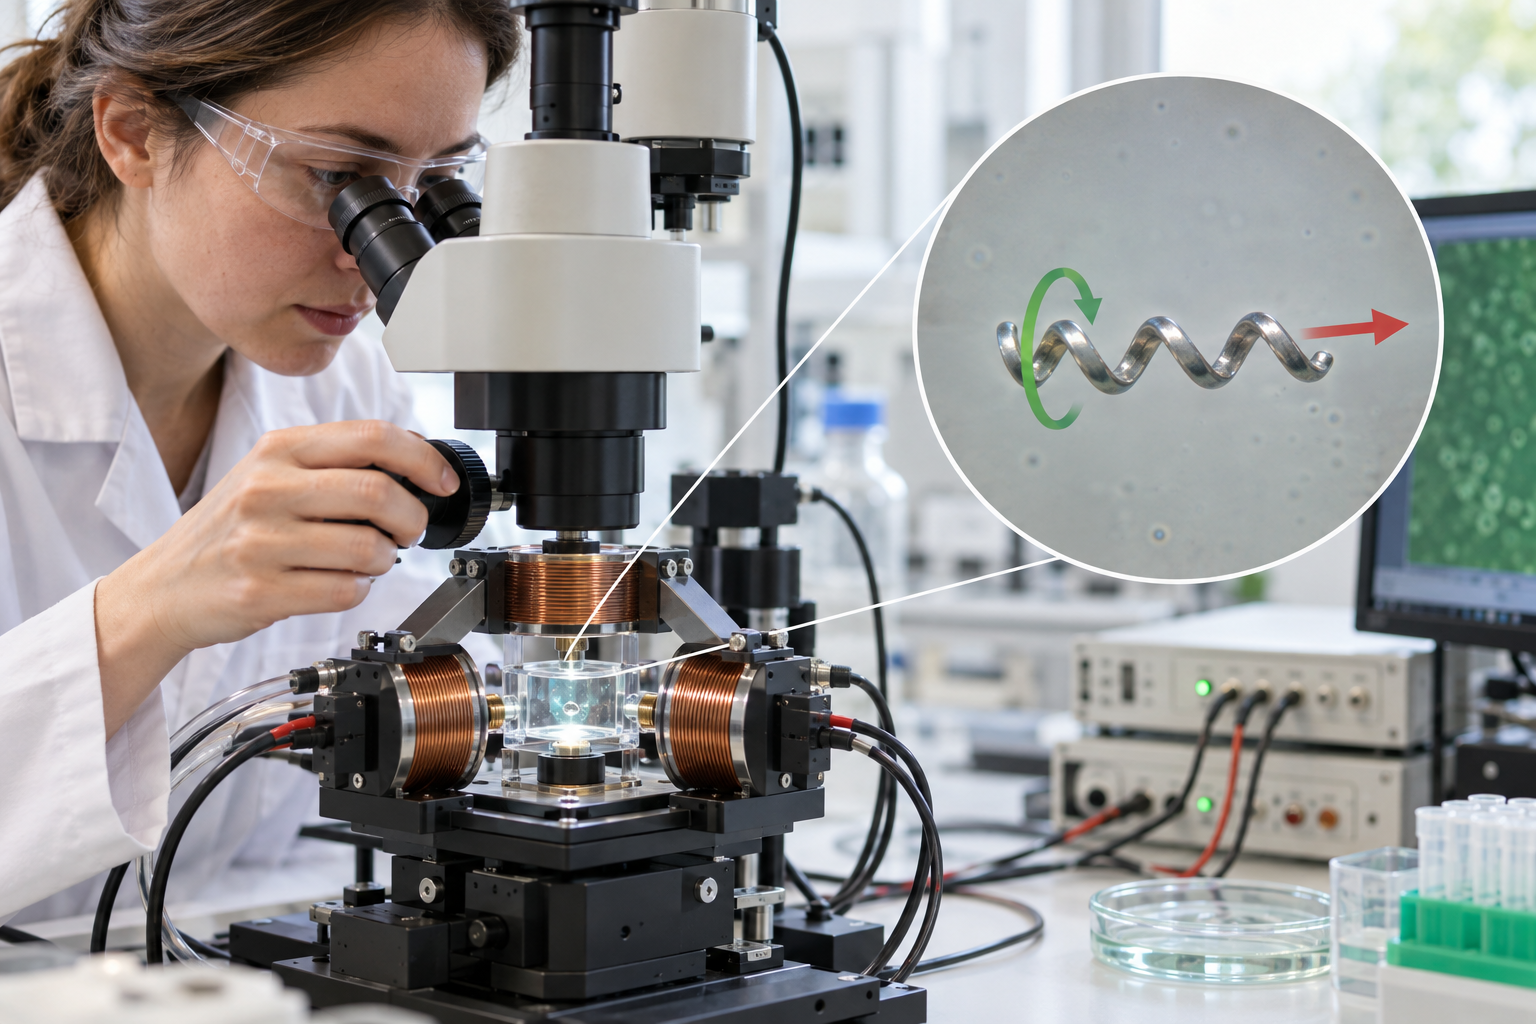
Principen påminner om vissa bakteriers framdrivning. Men rörelsen fungerar annorlunda än när en människa simmar. I mikroskala dominerar vätskans trögflytande motstånd över rörelsens tröghet. När drivningen upphör stannar den lilla simmaren nästan omedelbart. En enkel rörelse fram och tillbaka ger inte självklart någon förflyttning.
Magnetisk styrning är attraktiv eftersom energi och kontroll kan komma utifrån. Roboten behöver inte bära ett batteri. Ett magnetfält kan ge vridmoment, medan skillnader i fältets styrka kan dra ett magnetiskt föremål i en viss riktning.
Men laboratoriets vätskeskål är en förenklad värld. I kroppen finns flöden, förgreningar, slem, vävnadsytor och immunförsvar. Blodet kan föra en liten konstruktion förbi målet långt snabbare än den själv kan simma. Att simma i stillastående vätska bevisar därför inte att en robot kan navigera genom blodomloppet.
Andra forskningsspår använder ultraljud, kemiska reaktioner eller biologiska drivkällor, exempelvis bakterier. Varje metod innebär avvägningar. Kemiska bränslen måste tålas av vävnaden. Biologiska komponenter måste vara kontrollerbara och säkra. Ultraljud kräver noggrann kontroll av exponering och effekt.
Sedan återstår frågan: var är roboten? En laboratoriekamera kan följa ett föremål genom ett mikroskop. Djupt inne i kroppen krävs andra metoder, exempelvis ultraljud, röntgen eller magnetresonans, beroende på konstruktion och uppgift. Att kunna påverka en robot med magnetfält är inte samma sak som att kunna se dess exakta läge.
Nästa steg blir sannolikt avgränsade uppdrag
I närtid ligger förbättrade kapslar och andra relativt stora, kontrollerbara system närmare klinisk användning än universella nanorobotar. Det kan handla om bättre styrning, säkrare positionering och funktioner för att ta prover eller frigöra ett ämne på en bestämd plats. Flera sådana idéer prövas, men de ska inte förväxlas med allmänt tillgängliga behandlingar.
En viktig utvecklingsväg är att börja nära målet. I stället för att injicera robotar i ett blodkärl och hoppas att de hittar rätt kan läkaren föra dem till en avgränsad plats med en kateter eller ett endoskop. Därifrån behöver de bara förflytta sig en kort sträcka.
Det minskar navigeringsproblemet och kan göra det lättare att kontrollera dos, rörelse och återtagning. Lika viktigt är att välja en uppgift där miniatyrformatet verkligen tillför något: att nå ett svåråtkomligt område eller hålla ett läkemedel kvar vid en bestämd yta.
På längre sikt är riktad läkemedelsleverans ett centralt mål. Om mer av ett läkemedel når rätt vävnad skulle man i vissa situationer kunna minska exponeringen i resten av kroppen. Men det är en möjlig nytta, inte en garanti. Roboten måste transportera tillräckligt mycket läkemedel, släppa det vid rätt tidpunkt och faktiskt förbättra behandlingens resultat.
Andra forskningsmål är små gripverktyg, lokal provtagning och mekanisk bearbetning av material i kroppen. Många demonstrationer har gjorts i laboratoriemodeller eller försöksdjur. Skillnaden mellan ett lyckat experiment och en behandling är dock stor. Försök i människor måste visa både säkerhet och klinisk nytta jämfört med alternativen.
Den svåraste frågan kan vara vägen ut
Efter uppdraget måste varje konstruktion ha en trovärdig slutstation. En kapsel lämnar vanligen kroppen med avföringen. Andra robotar kan behöva hämtas med ett instrument, brytas ned till tolererbara ämnen eller utsöndras genom kroppens naturliga processer.
Här räcker inte etiketten ”biologiskt nedbrytbar”. Forskarna måste visa hur fort nedbrytningen sker, vilka ämnen som bildas och vad som händer om roboten hamnar på fel plats. Konstruktioner som inte bryts ned behöver i stället särskilt övertygande underlag om återtagning eller långsiktig säkerhet.
Tillverkningen måste också fungera utanför laboratoriet. Tusentals små enheter behöver ha förutsägbara egenskaper, kunna steriliseras och leverera en känd dos. Ett fel som är obetydligt i en större maskin kan förändra rörelsen hos en mikrorobot.
Därför går det inte att ange ett trovärdigt årtal för när ”minirobotarna” kommer. Några släktingar finns redan i undersökningsrummet. Andra befinner sig långt från användning i människor.
Den mest sannolika vägen framåt är inte en allmän reparationsrobot som patrullerar kroppen. Det är ett specialiserat verktyg för en tydligt definierad uppgift. Framgången kommer inte att mätas i hur liten roboten är, utan i om patienten får en säkrare undersökning eller en bättre behandling.
Källor
- Medtronic, PillCam™ SB 3 system (u.å.)
- Mayo Clinic, Capsule endoscopy (u.å.)
- Zhuan Liao med flera, Accuracy of Magnetically Controlled Capsule Endoscopy, Compared With Conventional Gastroscopy, in Detection of Gastric Diseases (2016)
- Metin Sitti med flera, Biomedical Applications of Untethered Mobile Milli/Microrobots (2015)
- Jinxing Li, Berta Esteban-Fernández de Ávila, Wei Gao, Liangfang Zhang och Joseph Wang, Micro/nanorobots for biomedicine: Delivery, surgery, sensing, and detoxification (2017)
Ställ frågor om "Minirobotar i kroppen – hur små är de egentligen?". Svaren bygger på tidningens egna artiklar.